← All members
Thanh Nguyen Canh

Lecturer

Thanh Nguyen Canh

Lecturer, Robotics Department, VNU-UET

Thanh Nguyen Canh is a lecturer in the Robotics Department at the University of Engineering and Technology, Vietnam National University (VNU-UET), and a Ph.D. candidate at the Japan Advanced Institute of Science and Technology (JAIST), working on 3D active semantic SLAM, robot perception, navigation and learning.

SLAMComputer visionSemantic SLAMNavigationRobot learningHuman–robot interaction

Lab publications

Preprint2026 2nd revision

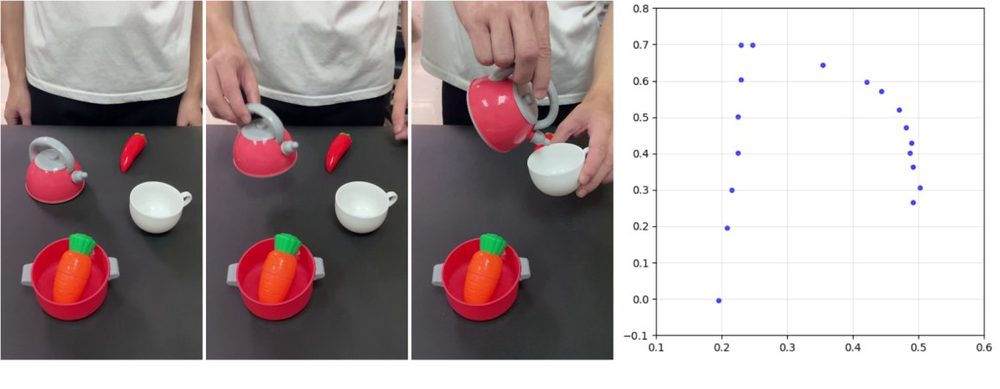
Human-to-Robot Interaction: Learning from Video Demonstration for Robot Imitation

Thanh Nguyen Canh, Tuan Thanh Tran, Xiem HoangVan, Nak Young Chong

PaperarXiv Code Project

JournalRobotics and Autonomous Systems · 2026

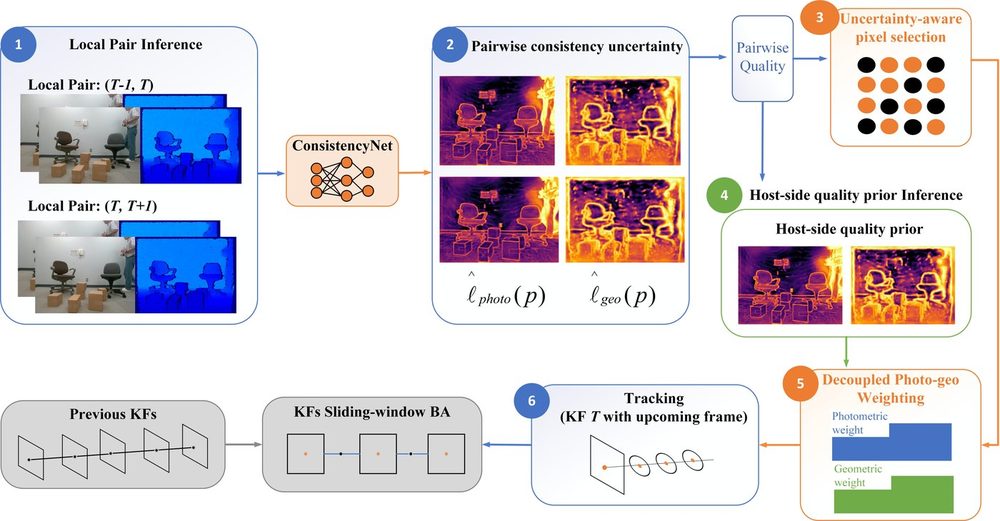
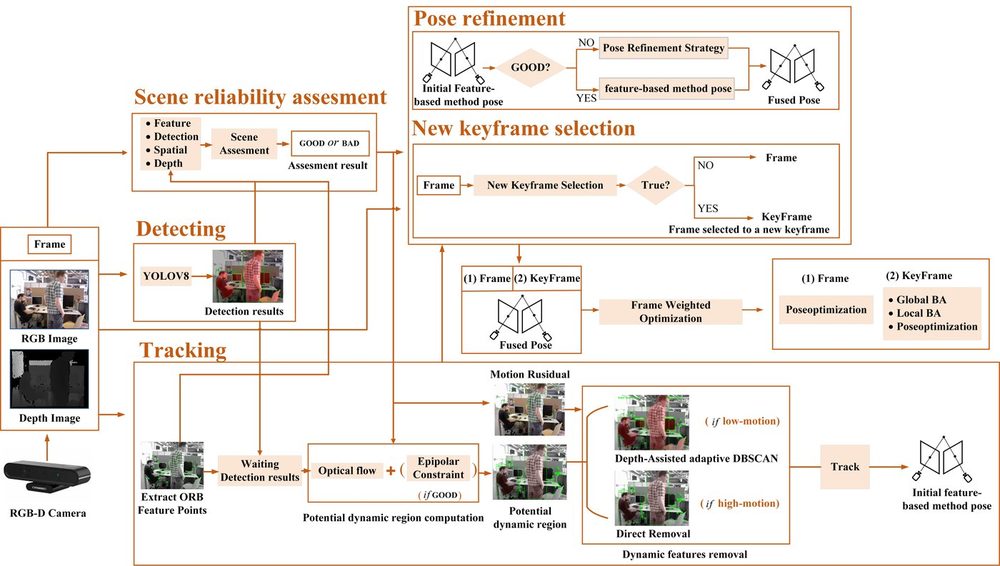
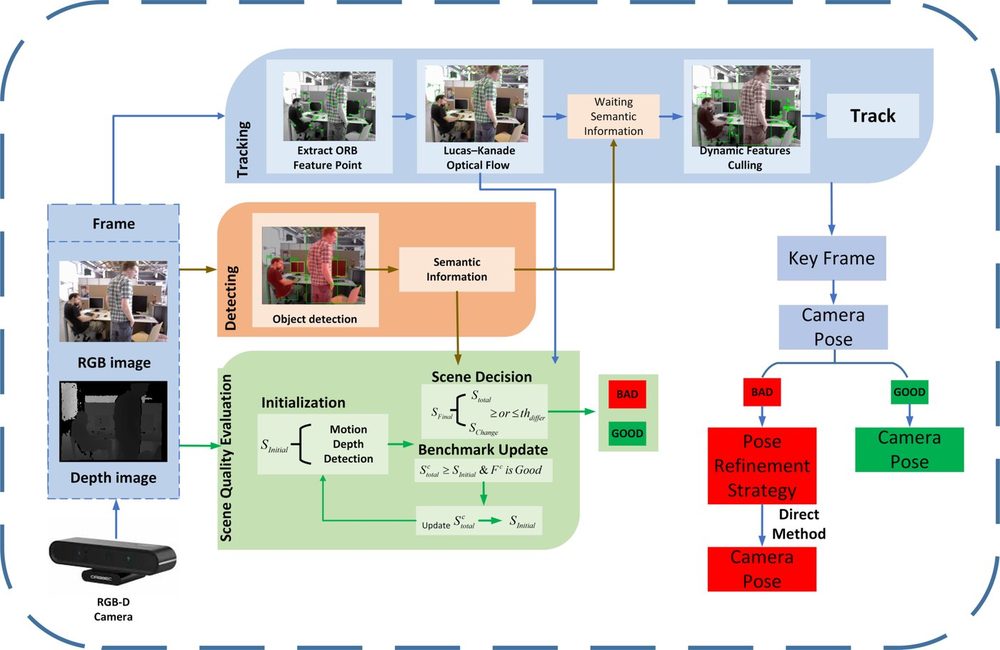
SR-SLAM: Scene reliability-based RGB-D SLAM in diverse environments

Haolan Zhang, Chenghao Li, Thanh Nguyen Canh, Lijun Wang, Nak Young Chong

Preprint2026 under review

Toward Probabilistically Consistent Visual-Inertial SLAM with Learned Feature Uncertainty and Metric Depth Priors

Thanh Nguyen Canh, Haolan Zhang, Xiem HoangVan, Nak Young Chong

PaperarXivCode Project

Preprint2026 submitted

Uncertainty-Aware Open-Vocabulary Gaussian Splatting for Changing Scenes

Thanh Nguyen Canh, Haolan Zhang, Xiem HoangVan, Nak Young Chong

PaperarXivCode Project

Preprint2026 under review

From Semantic to Affordances: Hierarchical Evidential Semantic-Functional Mapping

Thanh Nguyen Canh, Haolan Zhang, Xiem HoangVan, Nak Young Chong

PaperarXivCodeProject

Preprint2026 under review

Efficient Continuous Semantic Mapping based on Spatio-Temporal Awareness

My Le Pham, Dinh Trieu Duong, Xiem HoangVan, Thanh Nguyen Canh

PaperarXiv CodeProject

ConferenceInternational Conference on Control, Automation and Systems (ICCAS) · 2026

Decoupled Object-Centric Video Understanding for Generating Robotic Manipulation Commands

Thanh Nguyen Canh, Tuan Thanh Tran, Haolan Zhang, Z. Gao, Xiem HoangVan, Nak Young Chong

PaperarXiv CodeProject

ConferenceInternational Conference on Control, Automation and Systems (ICCAS) · 2026

OWaveSync: Constrained Wavefront Optimization for Synchronized Co-Speech Gestures in Humanoid Robots

Thanh Nguyen Canh, Thang Tran Viet, G. H. Uong, P. V. Dinh, T. V. T. Nguyen, Xiem HoangVan, Nak Young Chong

PaperarXiv Code Project

ConferenceIEEE International Conference on Automation Science and Engineering (CASE) · 2026

Hybrid TD3: Overestimation Bias Analysis and Stable Policy Optimization for Hybrid Action Space

Tuan Thanh Tran, Thanh Nguyen Canh, Nak Young Chong, Xiem HoangVan

Preprint2026 submitted

Calibrated Probabilistic Obstruction Reasoning with Vision-Language Models for Grasping in Clutter

Thanh-Tuan Tran, Ngoc-Chien Chu, Thanh Nguyen Canh, Nak Young Chong, Nguyen-Viet Ha, Xiem HoangVan

PaperarXiv Code Project

ConferenceRIVF International Conference on Computing and Communication Technologies (RIVF) · 2026

Semantic-Aware Autonomous Exploration for UAVs in Unknown Indoor Environments

Duc-Thien Nguyen, Ngoc Minh Do, Xiem HoangVan, Thanh Nguyen Canh

PaperarXiv CodeProject

ConferenceRIVF International Conference on Computing and Communication Technologies (RIVF) · 2026

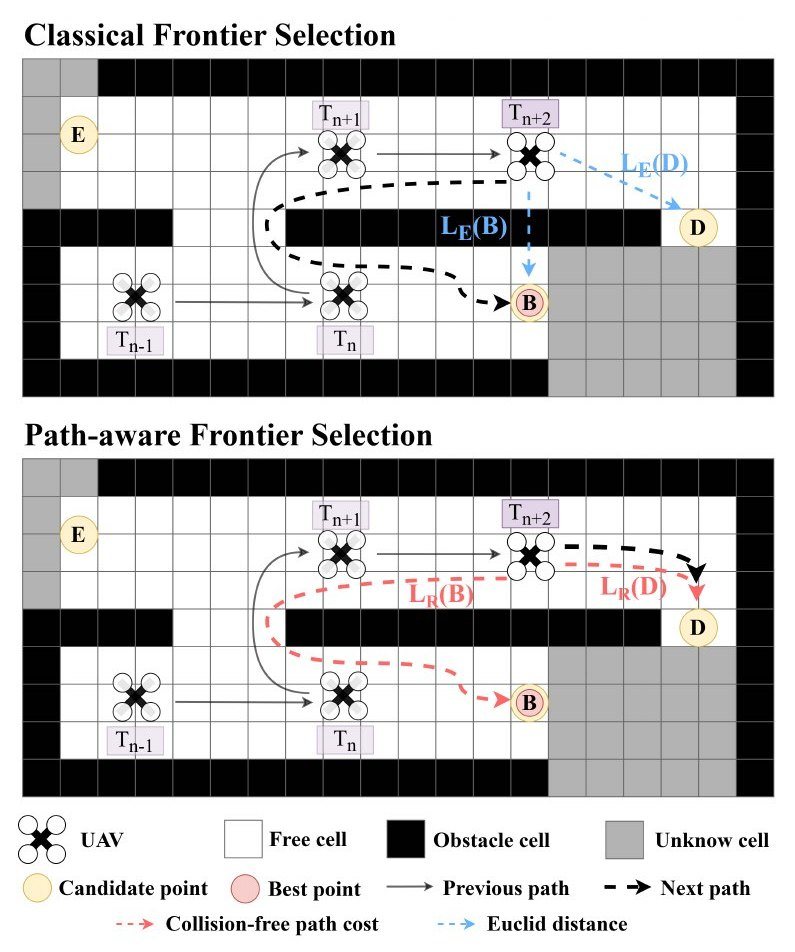
Lightweight Path-Aware Frontier Re-ranking for LiDAR-Based UAV Exploration

Duc Manh Do, Thanh Nguyen Canh, Ngoc Minh Do, Mai Thanh Thai, Xiem HoangVan

PaperarXivCodeProject

Preprint2026

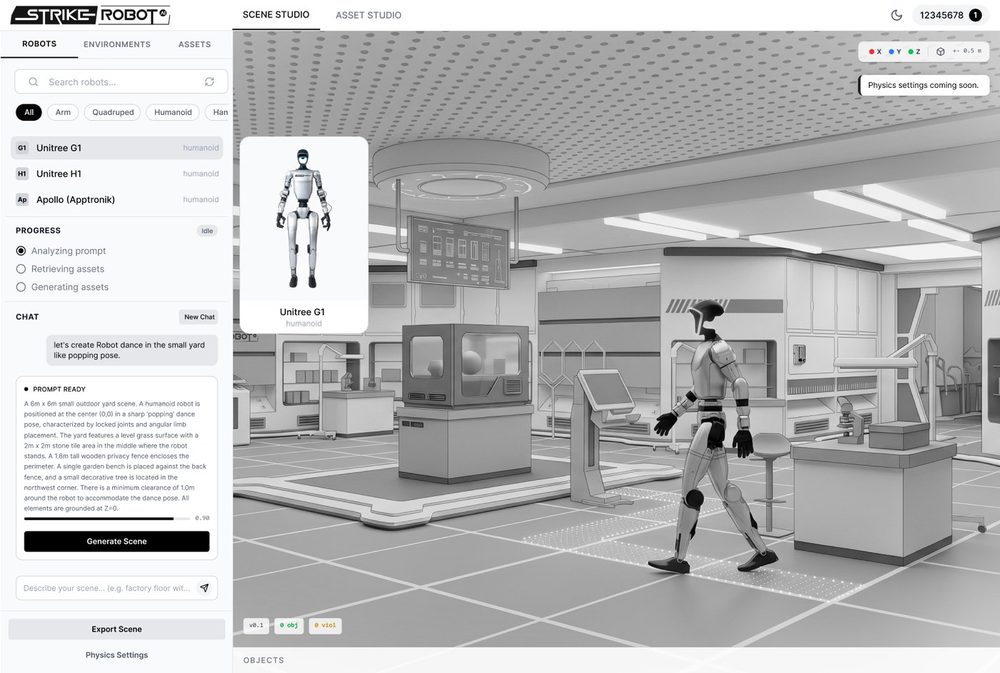
SR-Platform: An Agentic Pipeline for Natural Language-Driven Robot Simulation Environment Synthesis

Ben Wei Lim, Minh Duc Le, Thang Truong, Thanh Nguyen Canh

PaperarXiv CodeProject

Preprint2026

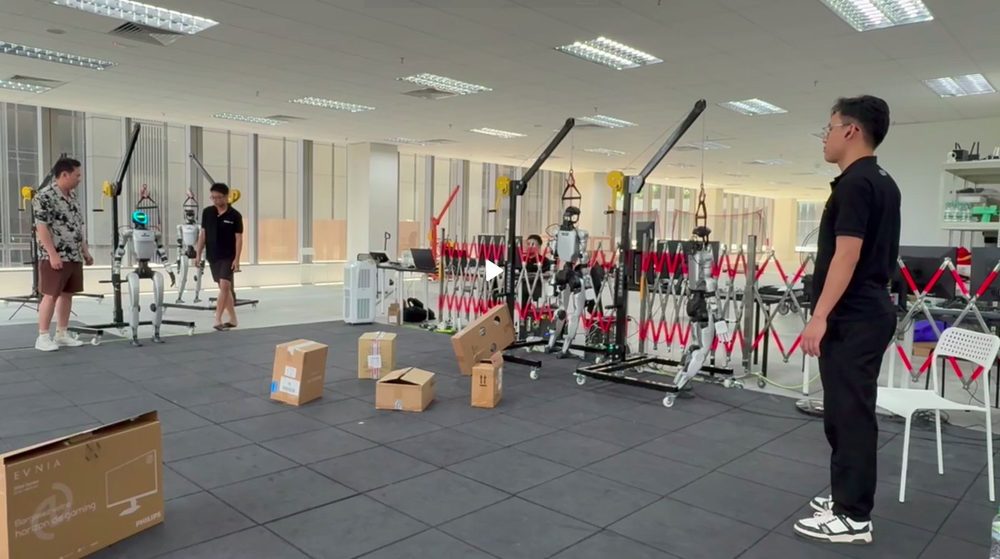
SafeGuard ASF: SR Agentic Humanoid Robot System for Autonomous Industrial Safety

Thanh Nguyen Canh, Thang Tran Viet, Thanh Tuan Tran, Ben Wei Lim

PaperarXiv CodeProject

JournalREV Journal on Electronics and Communications · 2025

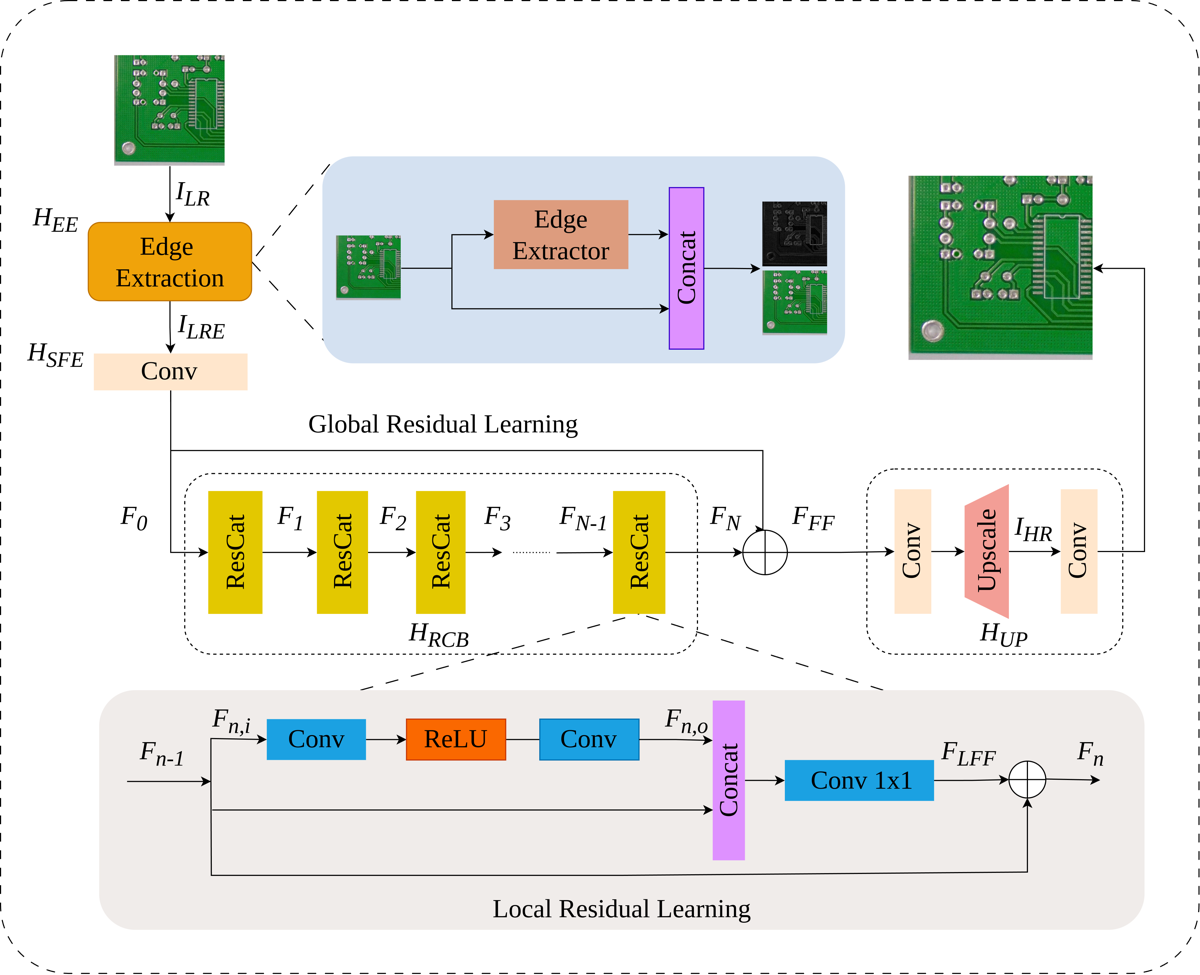
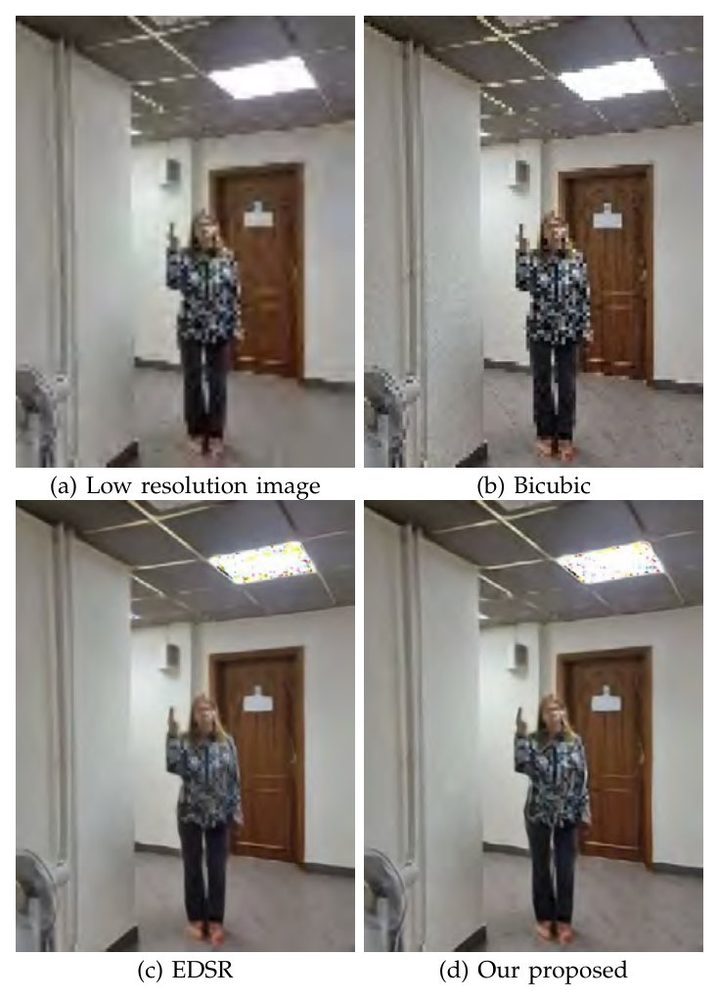
E2DSR: Edge-Enhanced Representation for Deep Super-Resolution in Machine Vision Applications

Xiem HoangVan, Long Luong Hai, Thanh Nguyen Canh

Paper arXivCodeProject

ConferenceInternational Conference on Robotic Computing and Communication (RoboticCC) · 2025

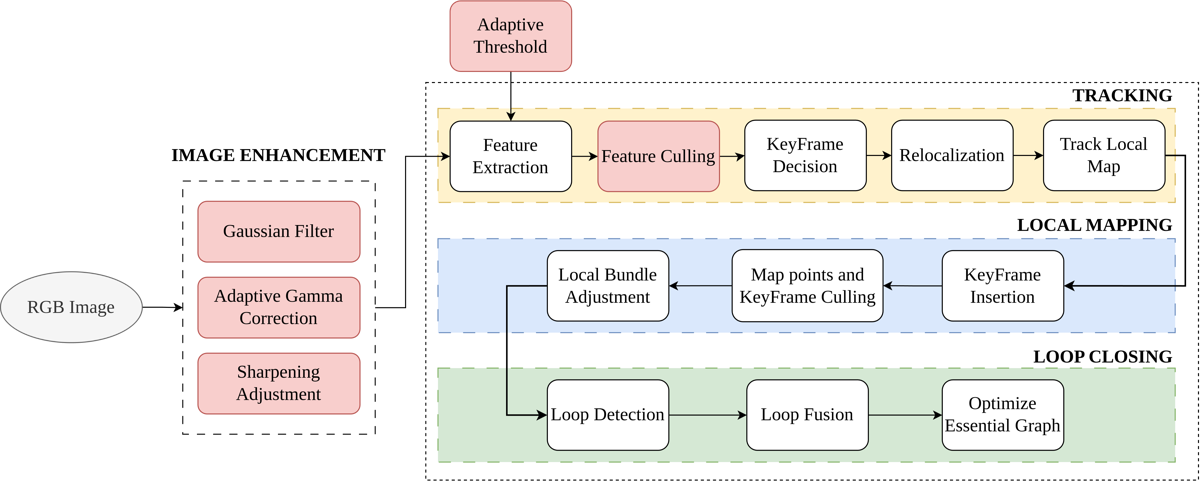
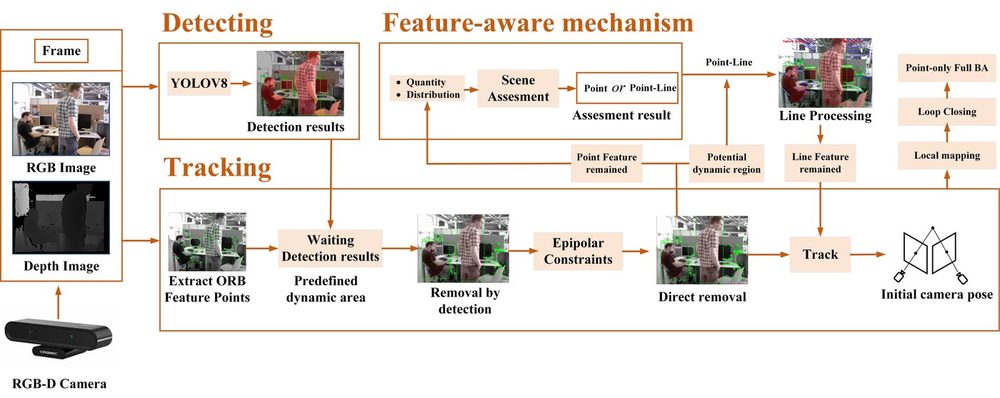
IL-SLAM: Intelligent Line-assisted SLAM Based on Feature Awareness for Dynamic Environments

Haolan Zhang, Thanh Nguyen Canh, Chenghao Li, Ruidong Yang, Yonghoon Ji, Nak Young Chong

ConferenceRIVF International Conference on Computing and Communication Technologies (RIVF) · 2025

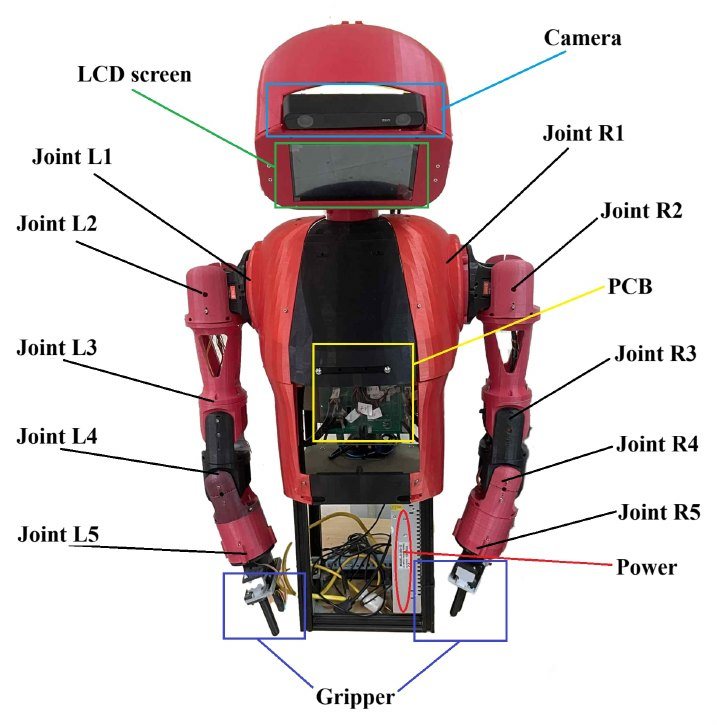
Development of a Humanoid Robot Prototype for Multimodal Human-Robot Interaction

Thang Tran Viet, Phuc Dinh Van, Huy Uong Gia, Son Tran Duc, Thanh Nguyen Canh, Xiem HoangVan

Paper arXivCodeProject

ConferenceInternational Conference on Interactive Collaborative Robotics (ICR) · 2025

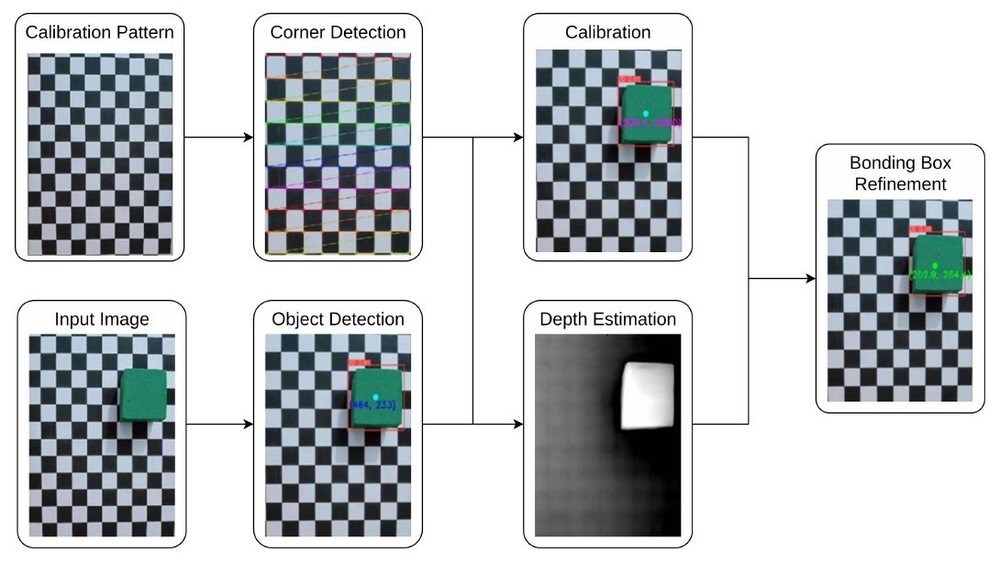
Refined 3D Object Localization with Monocular Camera using Depth Estimation and Geometric Refinement

Thanh Nguyen Canh, Quang Minh Trinh, Thai-Viet Dang, Phan Xuan Tan, Xiem HoangVan

Paper arXivCodeProject

ConferenceInternational Conference on Interactive Collaborative Robotics (ICR) · 2025

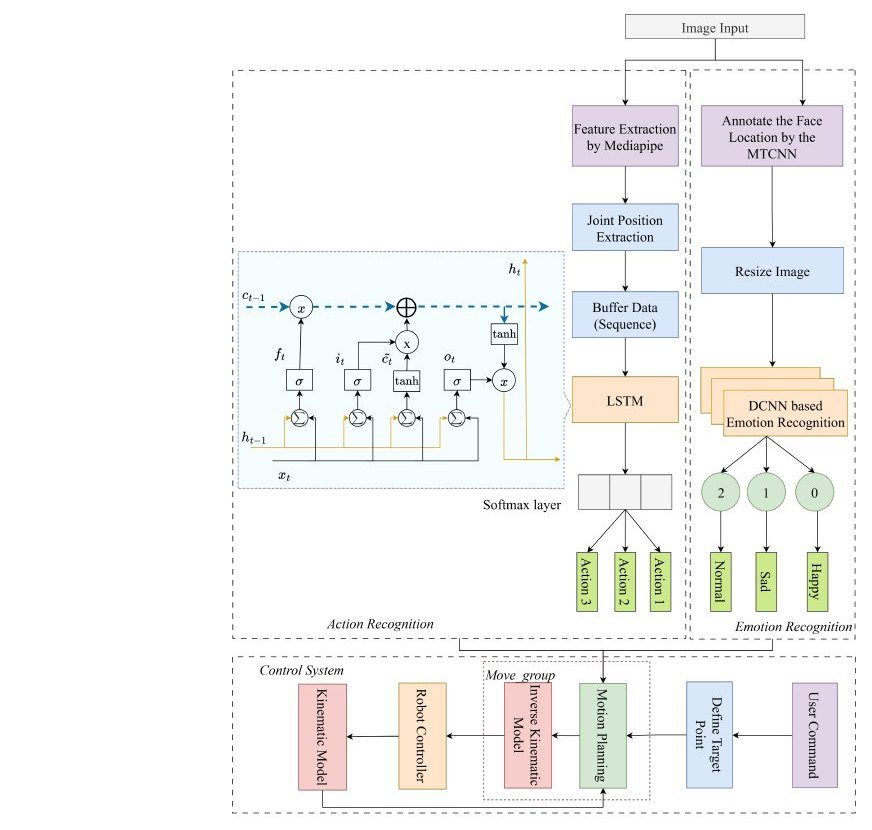
Efficient Human-Robot Interaction via Deep Perception and flexible Motion Planning

Thanh Nguyen Canh, Thang Tran Viet, Son Tran Duc, Huong Nguyen The, Trang Huyen Dao, Viet-Ha Nguyen, Xiem HoangVan

Paper arXivCodeProject

ConferenceIEEE International Conference on Real-time Computing and Robotics (RCAR) · 2025

Adaptive Prior Scene-Object SLAM for Dynamic Environments

Haolan Zhang, Thanh Nguyen Canh, Chenghao Li, Nak Young Chong

ConferenceInternational Conference on Intelligent Systems & Networks (ICISN) · 2025

Context-aware LLM-based Human-Robot Interaction

Thanh Nguyen Canh, Kien HoangVan, Xiem HoangVan

PaperarXivCodeProject

ConferenceInternational Conference on System Science and Engineering (ICSSE) · 2024

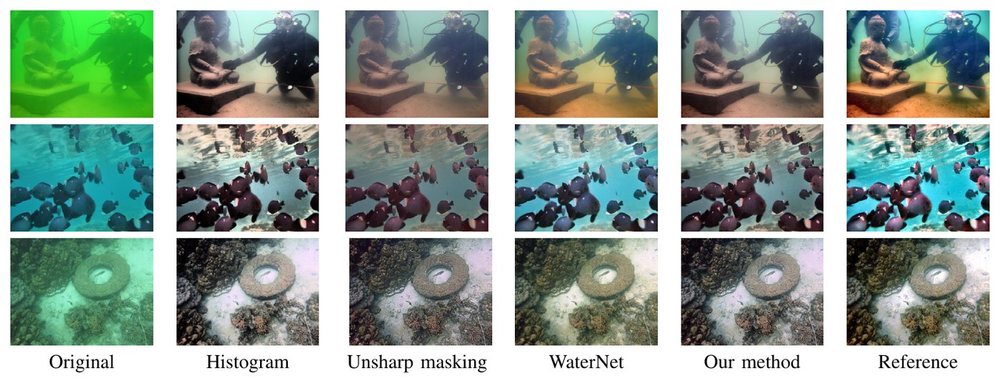
Underwater Image Enhancement for Depth Estimation via Various Image Processing Techniques

Thanh Nguyen Canh, M. DoNgoc, T. N. Quang, H. B. Thanh, Xiem HoangVan

Paper arXivCodeProject

ConferenceInternational Conference on Mechatronic, Automobile, and Environment Engineering (ICMAEE) · 2024

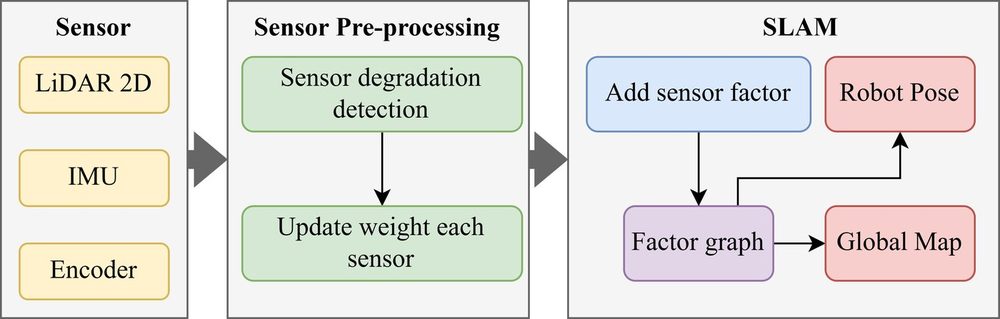
Fusion LiDAR-Inertial-Encoder data for High-Accuracy SLAM

Manh Do Duc, Thanh Nguyen Canh, Minh DoNgoc, Xiem HoangVan

PaperarXiv CodeProject

ConferenceIEEE International Conference on Research, Innovation and Vision for the Future (RIVF) · 2023

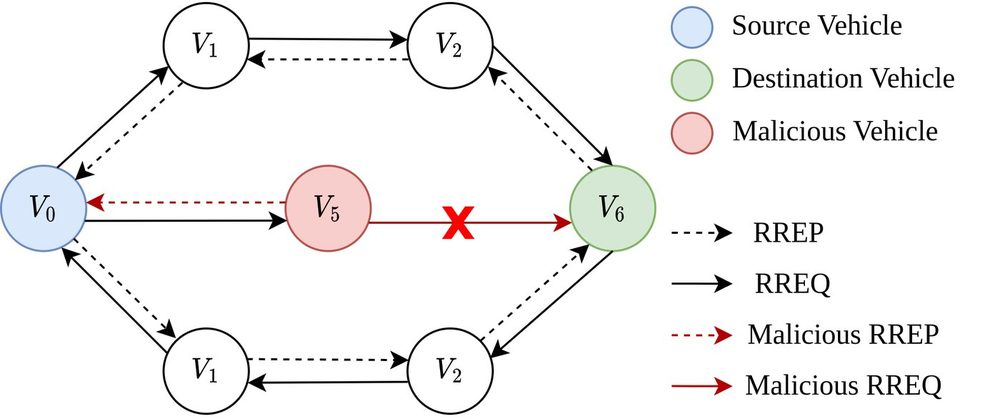
Machine Learning-Based Malicious Vehicle Detection for Security Threats and Attacks in Vehicle Ad-hoc Network (VANET) Communications

Thanh Nguyen Canh, Xiem HoangVan